Navigation chirurgicale : systèmes optiques ou électromagnétiques ?
La comparaison entre systèmes de navigation chirurgicale optique et électromagnétique se résume rarement à une question de précision maximale. Sur le banc, l’optique prend l’avantage.
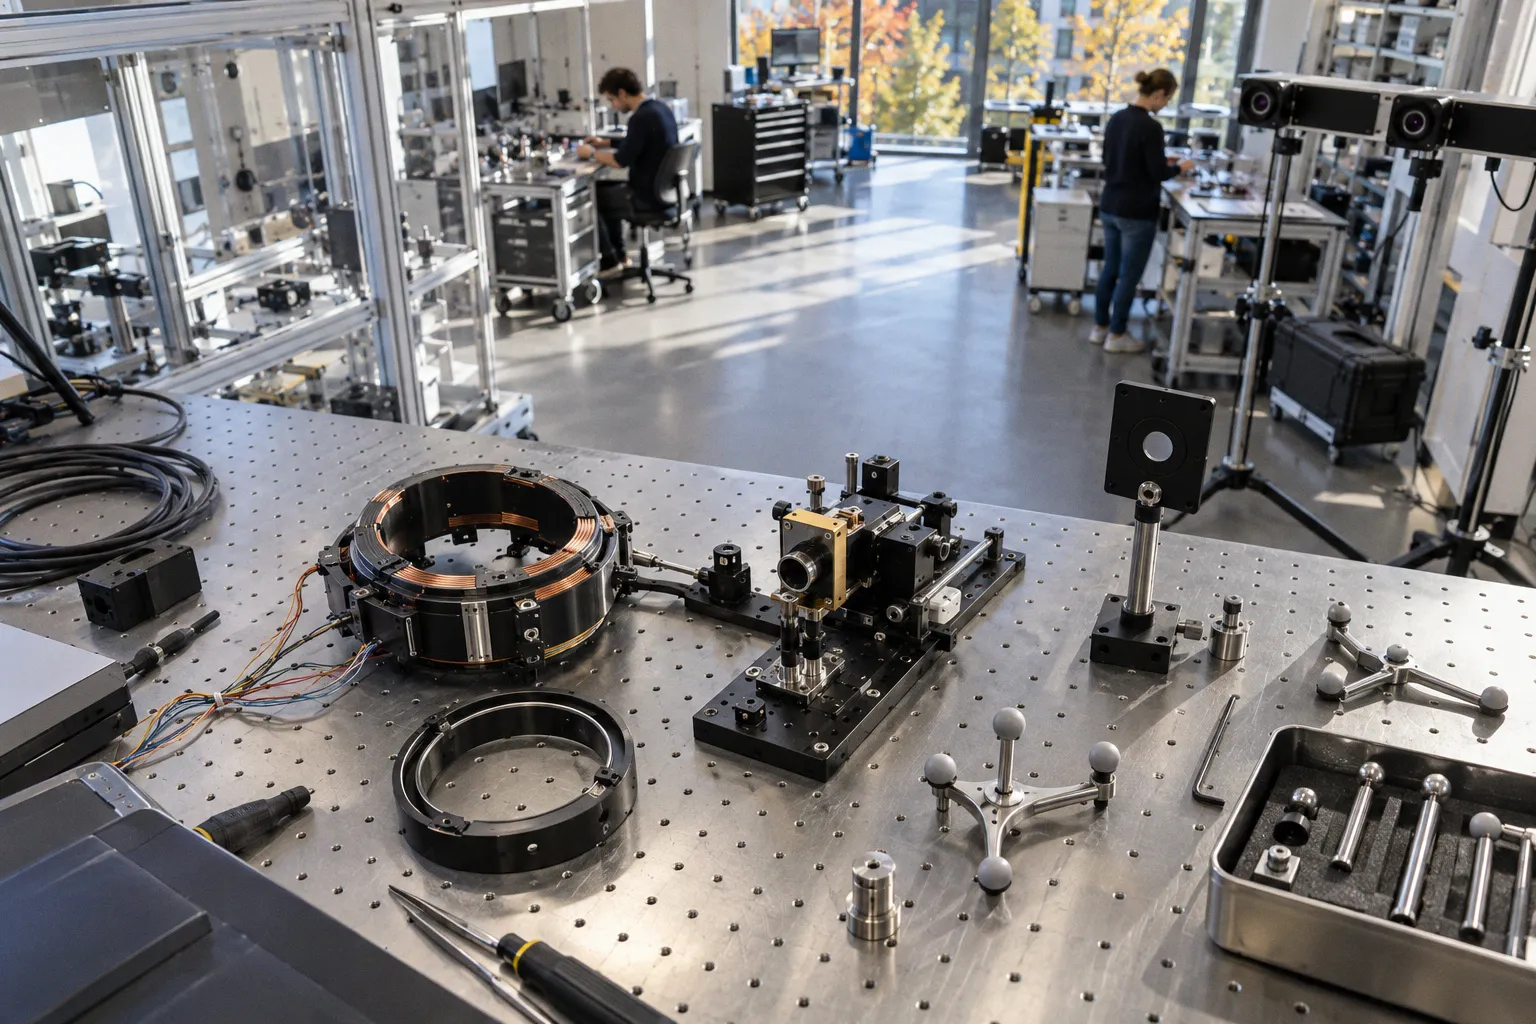
Navigation chirurgicale: systèmes optiques ou électromagnétiques?
Dans une étude consacrée à la chirurgie de la base latérale du crâne, l’erreur médiane atteignait 0,22 mm pour le suivi optique, contre 0,99 mm pour le suivi électromagnétique. Mais cette supériorité dépend d’une condition opérationnelle stricte: la caméra infrarouge doit conserver une ligne de vue directe et continue vers les marqueurs.
Comparer les offres de location de voiture en France
Voir les offres disponiblesLien partenaire — comparateur DiscoverCarsLe repérage électromagnétique accepte, lui, les instruments flexibles et les trajectoires masquées. Cette liberté est obtenue au prix d’une sensibilité aux perturbations métalliques et d’une précision généralement moins favorable. Le choix ne porte donc pas uniquement sur une valeur en millimètres. Il porte sur le type d’instrument, l’architecture du bloc, la présence de métal, la répétabilité du recalage et la tolérance d’erreur acceptable pour l’acte réalisé.
La précision submillimétrique au défi de la ligne de vue
Un système optique de navigation chirurgicale utilise des caméras infrarouges pour suivre des marqueurs positionnés sur les instruments, sur un cadre de référence ou directement sur l’anatomie. Les marqueurs peuvent être actifs ou passifs. Dans les deux cas, le principe est identique: la caméra doit identifier leur position spatiale à chaque instant.
La chaîne de mesure est performante lorsque trois conditions restent stables:
- la caméra conserve un angle de vue dégagé vers les marqueurs;
- les instruments suivis restent dans le volume de travail calibré;
- le cadre de référence ne bouge pas par rapport au patient.
La première contrainte est la plus visible au bloc. Une main, un champ opératoire, un écarteur ou la tête d’un opérateur peuvent interrompre la ligne de vue. Le logiciel perd alors le suivi, ou signale une position invalide. Ce n’est pas une erreur progressive de quelques dixièmes de millimètre. C’est une rupture de mesure. Le chirurgien doit rétablir la visibilité ou repositionner l’instrument.
Dans les configurations correctement installées, le rendement métrologique de l’optique reste supérieur. La comparaison menée par F. Kral et ses collaborateurs sur la chirurgie de la base latérale du crâne donne une erreur médiane de 0,22 mm pour le système optique, avec un intervalle de 0,07 à 0,48 mm. Le système électromagnétique atteint 0,99 mm, avec un intervalle de 0,56 à 1,27 mm.
Cette différence de 0,77 mm n’est pas théorique lorsque la cible anatomique est étroite, profonde ou bordée par des structures critiques. Elle ne signifie pas que toute navigation optique garantit une erreur inférieure à 0,5 mm. Elle décrit une performance obtenue dans un protocole donné, avec une configuration donnée, après recalage et dans un champ opératoire compatible avec le suivi.
L’optique fournit la meilleure précision lorsque la ligne de vue reste intacte. Dès que cette condition disparaît, sa performance théorique ne protège plus le flux de travail.
Le défaut principal: une architecture dépendante du champ visuel
La navigation optique exige une organisation spatiale disciplinée. La caméra ne peut pas être installée comme un simple périphérique du bloc. Sa position détermine directement le volume accessible, les zones d’occlusion et la probabilité de perte de suivi.
Dans une salle encombrée, plusieurs éléments peuvent interrompre la mesure:
- le chirurgien ou l’assistant entre dans l’axe entre la caméra et les marqueurs;
- un instrument tenu à proximité masque temporairement le réflecteur;
- le patient ou la table est déplacé sans vérifier la géométrie du système;
- le bras de caméra est repositionné après l’enregistrement initial;
- le cadre de référence est partiellement couvert ou subit une mobilisation.
Le système peut alors afficher une alerte, suspendre le suivi ou reprendre la mesure après réacquisition. Le risque n’est pas seulement une perte de confort. Chaque interruption peut ralentir le geste, imposer une vérification du recalage et augmenter la charge cognitive de l’équipe.
L’optique est donc bien adaptée aux instruments rigides, aux trajectoires relativement exposées et aux procédures dans lesquelles l’alignement caméra-instrument reste maîtrisable. Elle est moins tolérante lorsque l’instrument doit progresser derrière un obstacle, dans une cavité profonde ou à travers une anatomie qui masque naturellement le marqueur.
Le repérage électromagnétique: moins de visibilité, plus de contraintes physiques
Le suivi électromagnétique utilise un champ généré autour d’un émetteur. Des capteurs intégrés à l’instrument calculent leur position et leur orientation dans ce champ. La caméra n’a plus besoin de voir directement l’outil. Un cathéter, une aiguille ou un instrument flexible peut être suivi alors qu’il se trouve derrière un tissu, dans une lumière anatomique ou sous un élément du champ opératoire.
Cette caractéristique modifie entièrement le flux de travail. L’équipe n’a plus à maintenir un axe visuel permanent entre les marqueurs et une caméra infrarouge. Le suivi est disponible dans des situations où l’optique perdrait sa référence.
L’avantage est particulièrement net pour:
- les instruments flexibles;
- les cathéters et sondes;
- les trajectoires intraluminales;
- les procédures dans lesquelles l’instrument disparaît temporairement du champ de vision;
- les configurations où l’installation d’une caméra est difficile ou instable.
L’électromagnétisme ne supprime cependant pas les contraintes de mesure. Il les déplace. Le champ généré devient sensible à l’environnement matériel du bloc, en particulier aux objets ferromagnétiques et à certains dispositifs médicaux susceptibles de perturber le signal.
Un instrument métallique placé trop près de l’émetteur peut modifier le champ local. Une structure ferromagnétique peut introduire une erreur de position ou d’orientation. Le système peut rester fonctionnel tout en fournissant une mesure dégradée. C’est un scénario plus difficile à détecter qu’une perte complète de ligne de vue: l’affichage continue, mais la position calculée peut s’écarter de la position réelle.
La nature du système électromagnétique compte également. Les systèmes à impulsions en courant continu, ou DC pulsé, présentent une meilleure résilience face à certains métaux non ferromagnétiques présents dans l’environnement, notamment le cuivre, l’aluminium et l’acier inoxydable, que les systèmes électromagnétiques à courant alternatif. Cette propriété ne doit pas être étendue aux matériaux ferromagnétiques. Elle réduit certaines perturbations; elle ne rend pas le bloc électromagnétiquement neutre.
La flexibilité ne compense pas automatiquement l’erreur
L’avantage du repérage électromagnétique est souvent décrit comme une liberté de mouvement. Cette formulation est exacte, mais incomplète. La liberté de mouvement n’est utile que si la précision obtenue reste compatible avec l’acte.
Une erreur médiane proche de 1 mm peut être acceptable pour certains gestes de guidage ou de repérage. Elle devient plus critique lorsque la cible est de petite taille, lorsque l’implantation doit respecter une trajectoire étroite ou lorsque la distance avec une structure à risque est inférieure à la tolérance d’erreur du système.
Il faut également distinguer trois notions:
1. La précision du capteur, mesurée dans une configuration contrôlée.
2. La précision du recalage, qui dépend de la qualité de la corrélation entre l’imagerie et l’anatomie réelle.
3. La précision d’application, observée dans un modèle, un fantôme ou un contexte in vivo.
Les chiffres ne sont pas interchangeables. Une erreur de 0,5 ± 0,1 mm mesurée sur un fantôme avec un système hybride optique-électromagnétique ne décrit pas directement la précision clinique d’un dispositif électromagnétique isolé. De même, une précision d’application de 1,82 ± 0,05 mm observée dans un modèle animal ne peut pas être présentée comme une performance universelle au bloc humain.
Comparaison directe des deux technologies
Le tableau suivant résume les différences qui affectent réellement le choix d’un système de guidage pour bloc opératoire.
| Paramètre | Navigation optique | Navigation électromagnétique |
|---|---|---|
| Principe de mesure | Caméras infrarouges et marqueurs actifs ou passifs | Champ électromagnétique et capteurs intégrés |
| Ligne de vue | Nécessaire en continu entre la caméra et les marqueurs | Non nécessaire |
| Instruments flexibles | Limitation fréquente | Adaptés, notamment pour cathéters et sondes |
| Précision observée dans l’étude de la base du crâne | Erreur médiane de 0,22 mm | Erreur médiane de 0,99 mm |
| Sensibilité aux obstacles visuels | Élevée | Faible |
| Sensibilité aux objets ferromagnétiques | Non caractéristique du principe de suivi | Élevée selon la configuration |
| Dépendance au positionnement de la caméra | Forte | Faible ou différente selon l’émetteur |
| Risque principal | Perte de suivi par occlusion | Déformation du champ et erreur de position |
| Instruments rigides | Très bien adaptés | Compatibles, mais sans avantage systématique |
| Recalage anatomique | Dépend de la stabilité du cadre et des marqueurs | Requiert généralement 5 à 9 points anatomiques |
| Environnement idéal | Champ dégagé, géométrie stable, instruments visibles | Champ contrôlé, perturbations métalliques réduites |
La comparaison navigation optique et électromagnétique ne doit donc pas produire un classement unique. Elle doit produire une correspondance entre une technologie et une scène opératoire.
Pour une chirurgie avec instruments rigides, trajectoires exposées et forte exigence de précision, l’optique est le choix le plus robuste. Pour une procédure utilisant des instruments flexibles ou des trajets masqués, l’électromagnétique devient plus pertinent, à condition de maîtriser l’environnement métallique et de vérifier la précision d’application.
Les erreurs qui apparaissent après l’achat
La fiche technique ne décrit qu’une partie de la performance. La navigation chirurgicale associe quatre composants: l’imagerie médicale tridimensionnelle, la technologie de repérage, le logiciel de navigation et l’instrumentation dédiée. Une faiblesse sur un seul maillon peut dégrader la précision finale.
L’imagerie préopératoire constitue le premier repère. Une acquisition CT ou IRM de qualité insuffisante, un mouvement entre l’examen et l’intervention ou une modification de l’anatomie peuvent limiter la valeur du recalage. Le système de navigation ne corrige pas une information anatomique qui ne correspond plus au patient.
Le repérage constitue le deuxième maillon. Un marqueur optique déplacé, un capteur EM mal fixé ou un émetteur repositionné après le recalage peuvent introduire une erreur qui n’est pas toujours immédiatement visible.
Le logiciel constitue le troisième. Il transforme les coordonnées du capteur en une représentation de l’instrument dans l’imagerie. La visualisation peut être fluide et convaincante tout en reposant sur un recalage insuffisant. L’interface ne doit pas être confondue avec la précision métrologique.
Enfin, l’instrumentation dédiée définit la géométrie réellement suivie. Une pointe instrumentale peut être calibrée avec un décalage précis par rapport au marqueur ou au capteur. Si cette relation mécanique change, la position affichée n’est plus celle de la pointe active.
Les points de défaillance à traiter avant la mise en service
Une évaluation sérieuse doit porter sur des scénarios d’erreur concrets, et non sur le seul chiffre de précision annoncé.
1. Perte de ligne de vue pour l’optique
Il faut déterminer la fréquence des interruptions pendant les gestes usuels, le temps nécessaire à la récupération et la nécessité d’un nouveau recalage.
2. Perturbation métallique pour l’électromagnétique
Le bloc doit être cartographié autour du volume de travail. Les éléments fixes et mobiles ne produisent pas nécessairement la même perturbation. Une table, un écarteur ou un instrument proche de l’émetteur peut modifier la mesure.
3. Stabilité du repère patient
Le cadre de référence doit rester solidaire du patient. Une mobilisation mécanique, même faible, invalide la relation entre les coordonnées anatomiques et l’imagerie.
4. Calibration de l’instrument
La distance entre le capteur et l’extrémité active doit être connue. Cette calibration doit rester valide après stérilisation, montage et changement d’instrument.
5. Recalage anatomique
En repérage électromagnétique, 5 à 9 points anatomiques sont nécessaires pour corréler le système de coordonnées du patient avec l’imagerie préopératoire. Leur distribution compte autant que leur nombre. Des points trop proches ou regroupés sur une seule zone réduisent la qualité géométrique du recalage.
6. Vérification indépendante
L’équipe doit disposer d’un repère anatomique ou d’une cible de contrôle permettant de détecter une dérive avant le geste critique. Un affichage stable n’est pas une preuve suffisante.
La vraie performance n’est pas la précision du capteur. C’est la précision restante après imagerie, recalage, calibration, installation et interaction avec le bloc.
Recalage anatomique: la variable souvent sous-estimée
Le recalage établit la correspondance entre deux espaces: l’espace de l’imagerie préopératoire et l’espace réel du patient sur la table. Sans cette transformation, le système connaît la position de l’instrument, mais ne sait pas la rapporter correctement à l’anatomie représentée.
Le protocole peut s’appuyer sur des repères anatomiques, des marqueurs ou une combinaison de méthodes. Dans le cas du repérage électromagnétique utilisé en chirurgie guidée et en implantologie, la saisie de 5 à 9 points anatomiques est indiquée pour effectuer cette corrélation.
Le nombre de points ne suffit pas. La distribution spatiale doit couvrir la région d’intérêt. Si les points sont tous concentrés sur une petite surface, le recalage peut sembler précis localement et devenir moins fiable à distance. La géométrie du champ opératoire doit donc être considérée avec la même rigueur que la valeur moyenne de l’erreur.
Le recalage est également dépendant de la stabilité des tissus. Une surface anatomique mobile, déformable ou modifiée par la préparation opératoire ne se comporte pas comme un repère rigide. La navigation reste une représentation calculée, pas une mesure directe de chaque structure au moment du geste.
Cette limite est commune aux deux technologies. L’optique ne la supprime pas. L’électromagnétique non plus. Le choix du mode de suivi ne remplace pas une stratégie de recalage adaptée à l’anatomie ciblée.
Quel système choisir selon le bloc et le geste?
Le choix peut être réduit à deux décisions opérationnelles: la visibilité des instruments et la tolérance d’erreur.
Choisir l’optique
Le système optique est recommandé lorsque:
- la précision submillimétrique est prioritaire;
- les instruments sont rigides ou facilement visibles;
- la caméra peut être fixée dans une position stable;
- le champ opératoire permet de conserver une ligne de vue directe;
- l’environnement contient de nombreux éléments métalliques susceptibles de perturber un suivi électromagnétique;
- l’équipe accepte de gérer les interruptions par occlusion.
Son avantage principal est mesurable: dans l’étude comparative de la base latérale du crâne, l’erreur médiane de 0,22 mm est nettement inférieure à celle du système électromagnétique évalué. Son défaut principal est également mesurable en pratique: toute obstruction visuelle peut interrompre la chaîne de suivi.
Choisir l’électromagnétique
Le système électromagnétique est recommandé lorsque:
- l’instrument doit être suivi hors de la ligne de vue;
- les cathéters, sondes ou instruments flexibles sont centraux dans le flux opératoire;
- la caméra ne peut pas être positionnée de façon fiable;
- la procédure comporte des trajectoires masquées;
- l’équipe peut contrôler les objets ferromagnétiques proches de l’émetteur;
- une précision autour du millimètre reste compatible avec l’objectif clinique.
Son avantage est fonctionnel, pas seulement technique: il maintient le suivi là où l’optique perdrait le marqueur. Sa faiblesse est le risque de perturbation silencieuse du champ électromagnétique. Une procédure de contrôle environnemental est donc indispensable avant la validation clinique.
Le système hybride
Un système hybride optique-électromagnétique peut réduire les limites respectives des deux technologies. Une erreur technique de 0,5 ± 0,1 mm a été rapportée sur fantôme pour une telle configuration. Cette valeur reste une mesure sur modèle. Elle ne doit pas être convertie directement en garantie clinique.
L’intérêt du système hybride est d’associer la précision du suivi optique lorsque les instruments sont visibles et la continuité du suivi électromagnétique lorsque la trajectoire devient masquée. Cette architecture augmente toutefois la complexité: double calibration, gestion de deux repères, intégration logicielle et procédures de vérification plus exigeantes.
Le gain potentiel doit donc être comparé au temps d’installation, à la maintenance, à la formation et au risque d’erreur de configuration. Ajouter un mode de suivi ne réduit pas automatiquement la tolérance d’erreur globale.
Verdict
Systèmes optiques si la priorité est la précision et si la ligne de vue peut être garantie. Les données comparatives disponibles donnent un avantage net à l’optique, avec une erreur médiane de 0,22 mm contre 0,99 mm dans la chirurgie de la base latérale du crâne.
Systèmes électromagnétiques si la procédure exige des instruments flexibles ou un suivi sans visibilité directe. La contrepartie est une précision généralement moins favorable et une sensibilité aux perturbations ferromagnétiques du bloc.
Le verdict est donc binaire, mais conditionnel: optique pour la précision sous visibilité contrôlée; électromagnétique pour la liberté instrumentale sous environnement métallique maîtrisé. Aucun des deux systèmes ne peut être évalué correctement à partir de sa seule fiche technique. La performance finale dépend de l’imagerie, du recalage, de la stabilité du repère, de la calibration et du flux de travail réel.
Questions fréquentes
Quelle est la différence de précision entre les systèmes optiques et électromagnétiques ?
Pourquoi la navigation optique peut-elle s'interrompre en cours d'opération ?
Quels sont les risques liés à l'utilisation d'un système électromagnétique ?
Combien de points anatomiques sont nécessaires pour le recalage en navigation électromagnétique ?
Les systèmes hybrides sont-ils plus précis ?
Ça vaut le détour
 Dispositifs médicauxRobots chirurgicaux : les meilleurs systèmes par spécialité
 Dispositifs médicauxÉpilation laser : quel appareil vaut vraiment le coût ?
 Dispositifs médicauxMachine épilation laser : critères de performance technique
 Dispositifs médicauxAppareil épilation laser : les meilleurs modèles par phototype